


 EN


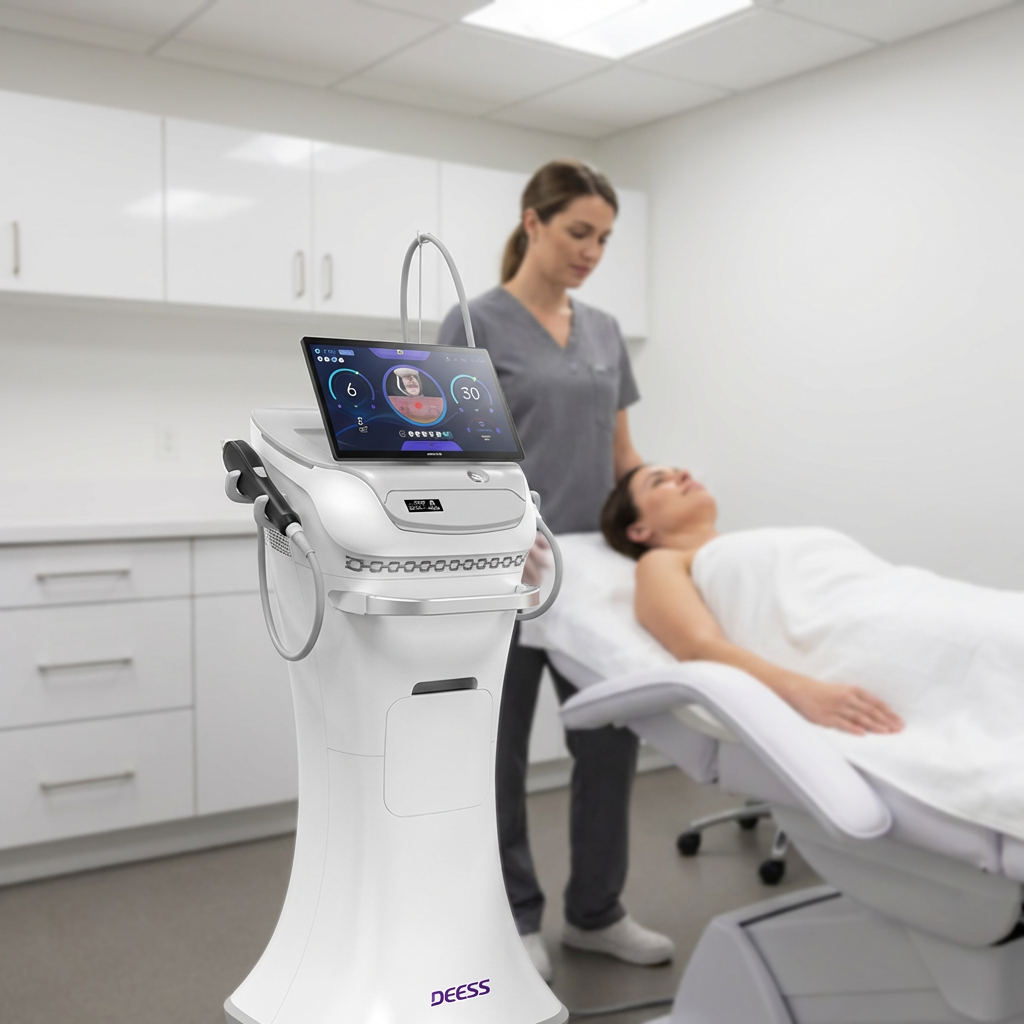
その設計は rFマイクロニードルデバイス その臨床的性能をはるかに超えて広がっています。現代の施術者は、装置が手に持ったときのフィット感、動きへの応答性、長時間の施術中に生じる疲労の低減といった要素が、治療結果の質だけでなく、美容医療クリニックの持続的な発展にも直結することを理解しています。今日の最先端RFマイクロニードル装置が備えるエルゴノミクスは、臨床的精密性・施術者の快適性・患者の安全性という3つの要素を、一つの統合されたシステムとして巧みに融合させたものです。
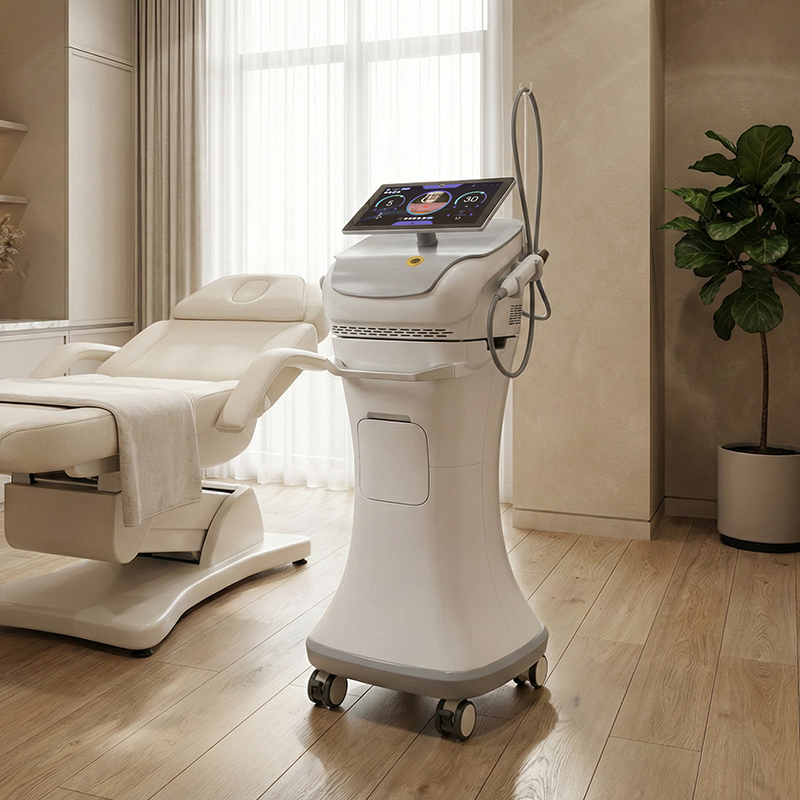
操作者の快適性を最優先に設計されたRFマイクロニードル装置は、長時間の診療中でも正確な手の位置決め、一定のエネルギー出力、治療部位の最適な視認性を維持することを可能にします。RFマイクロニードル装置が重すぎたり、不自然なグリップ角度を要求したりすると、操作者の疲労が急速に蓄積し、治療の一貫性が損なわれ、患者の不快感リスクが高まります。今日最も優れたRFマイクロニードル装置の革新は、人間工学的な設計が単なる付加価値機能ではなく、安全で再現性が高く、専門性の高い治療結果を実現するための臨床上の必須要件であるという深い理解に基づいています。
ハンドピースの重量配分とバランス
質量中心の戦略的配置
設計が優れたRFマイクロニードル装置は、操作時の手首や前腕への負担を軽減するよう、本体の質量配分が工夫されています。RFマイクロニードル装置の作動チップが前方に突出しすぎていたり、重い部品が先端側に集中していると、長時間の施術中に操作者が徐々に疲労を感じやすくなります。最新のRFマイクロニードル装置では、高周波発生器や冷却システムなどの重い部品を、ハンドピースではなくベースステーション内に配置しています。このような戦略的な質量配分により、臨床的に十分な出力性能を確保しつつ、精密な操作が可能な軽量性を実現しています。
グリップゾーンの快適性最適化
RFマイクロニードルデバイスのグリップ部は、さまざまな手の大きさに対応し、圧痛点や滑りを引き起こさずに複数の握り方をサポートする必要があります。先進的なRFマイクロニードルデバイスの設計では、人体工学に基づいた形状が採用されており、施術中に手首をできるだけ自然な中立位に導きます。また、グリップ部には凹凸加工された温度変化の少ない素材を用いることで、発汗による滑りを防ぎ、美容医療でよく見られる反復性ストレス障害のリスクを低減します。これらの要素がRFマイクロニードルデバイスのグリップに適切に統合されると、医療従事者は8時間にわたる連続した臨床作業後でも、より高い操作性、手の疲労軽減、そして安定した施術品質を実感すると報告しています。
コントロールインターフェースの操作性と応答性
直感的なボタン配置
RFマイクロニードルデバイスでは、主要な操作ボタンを、施術者が手の位置を変えることなく、自然な親指および指の位置から容易に操作できるように配置する必要があります。業界トップクラスのRFマイクロニードルデバイスでは、出力調節、チップ選択、エネルギー量調整などの機能ボタンをハンドピース本体に直接統合しており、医師は治療部位から視線や注意を逸らす必要がありません。一方、操作ボタンの位置が不適切で、操作時に下を向かねばならなかったり、不自然に手を伸ばさねばならないような設計では、施術のリズムが乱れ、患者の安全性が損なわれるおそれがあります。最新式RFマイクロニードルデバイスでは、こうしたボタンの配置が慎重に検討されており、施術中のリアルタイム調整がスムーズに行え、プロセスの流れを一切途切れさせることなく、医師の信頼感と臨床的正確性を大幅に高めます。
触覚フィードバックと応答性
RFマイクロニードル治療器の実際の施術中の触覚的反応は、エネルギー出力、皮膚との接触状態、および治療の進行状況について重要な情報を提供します。優れた設計のRFマイクロニードル治療器は、振動フィードバック、音響信号、視覚表示を統合的に活用し、操作者が常に装置の動作状態を正確に把握できるよう支援します。この多感覚フィードバック機構により、操作者はインピーダンスの変化、エネルギー出力のばらつき、あるいは先端部の不適切な皮膚接触を即座に検知し、リアルタイムで施術技術を調整できます。こうした即応性を備えていない装置では、施術者は視覚的な確認のみに頼らざるを得ず、治療パラメーターの一貫性を維持する能力が低下し、結果のムラが生じやすくなります。
可視化と治療部位の露出
明瞭な視認性を実現する光学設計
治療部位の視認性が低いRFマイクロニードル装置では、施術者がハンドピースの先を覗き込むようにして皮膚を見ようとするため、不自然な姿勢を強いられることになります。一方、最新のRFマイクロニードル装置は、光学的設計により、ハンドピースがエネルギーを出力している最中でも施術者の視線が遮られないよう工夫されています。この設計思想により、施術者は治療中、首や頭を中立位に保つことができ、首や肩への負担を大幅に軽減できます。視認性を重視して設計されたRFマイクロニードル装置では、施術者は立ち姿勢で効率的に作業でき、適切なエルゴノミクス対策のもとで作業が可能になります。視界不良を補うために前かがみになったり、体をねじったりする必要はありません。
エネルギー出力および安全性の表示
施術者は、RFマイクロニードル装置からのリアルタイムフィードバックを頼りに、正しい位置決めとエネルギー供給を確認します。高度なRFマイクロニードル装置は、照明機能、音による確認信号、視覚的な表示を統合しており、各パスが最適な治療パラメーターを確実に提供しているかどうかを推測する必要がなくなります。このようなRFマイクロニードル装置の動作状態の透明性により、不要な再施術が減り、新人オペレーターの習熟期間も短縮されます。RFマイクロニードル装置が動作状態を明確かつ即時にフィードバックすることで、施術者はより自信を持って効率的に作業でき、治療中の身体的負担を軽減しつつ、優れた臨床結果を実現します。
よくあるご質問
RFマイクロニードル装置のエルゴノミクス設計は、どのように治療結果の向上に寄与しますか?
RFマイクロニードルデバイスの優れた人間工学設計は、施術技術の安定性を直接的に実現し、疲労に起因するミスを減らし、長時間の施術中でも最適な姿勢を維持することを可能にします。操作性に優れたRFマイクロニードルデバイスを使用することで、施術者は不快感や身体的負担の管理から解放され、臨床的な判断やエネルギー出力の精密制御に集中できます。こうした精神的・身体的な集中力は、エネルギー分布の均一性向上、患者の治療成績の改善、および複数回にわたる施術における再現性の強化へと直結します。
RFマイクロニードルデバイスを選定する際、施術者が特に重視すべき人間工学上の特徴は何ですか?
RFマイクロニードルデバイスにおいて、最も重要な人間工学的特徴には、軽量でありながらバランスの取れた構造、戦略的に配置された操作ボタン、治療部位を明瞭に確認できる視認性、および触覚フィードバック機能が含まれます。施術者は、RFマイクロニードルデバイスを実際に手に取り、少なくとも15分間使用して、グリップの快適さ、操作ボタンへのアクセスのしやすさ、全体的なバランスを評価する必要があります。さらに、RFマイクロニードルデバイスは、手首を中立位に保つことを可能にし、治療中にグリップの調整を必要とせずに、さまざまな手の大きさに対応できる必要があります。優れた人間工学設計を備えたRFマイクロニードルデバイスを選定するために費やした時間は、長年にわたる臨床実践において、施術者の疲労軽減、患者満足度の向上、そしてより高い臨床的精度という形で、確実に投資回収につながります。
RFマイクロニードルデバイスの重量配分が、総重量よりも重要である理由は何ですか?
RFマイクロニードル装置の重量配分は、長時間使用時の施術者の手、手首、前腕にかかる負荷の蓄積を左右します。ベース部に重心が最適化された重めのRFマイクロニードル装置は、バランスが悪く重量が非効率的に集中している軽量装置よりも、累積的な疲労を少なくします。この原理により、質量配置を工夫して設計されたRFマイクロニードル装置は、重量配分が不適切な軽量機種よりも優れた性能を発揮します。適切にバランスの取れたRFマイクロニードル装置を用いる施術者は、終業時の筋肉痛が大幅に軽減され、診療所全体のスケジュールを通じて治療品質のばらつきも少なくなると報告しています。